
Sonar pozwala szukać wraków tam, gdzie kamery optyczne często sobie nie radzą. Problem w tym, że obrazy akustyczne są pełne szumu i przypadkowych struktur. Naukowcy opracowali system — niewielki model sztucznej inteligencji, który wykorzystuje kierunek krawędzi i geometrię obiektów, aby dokładniej wyodrębniać potencjalne wraki.
Poszukiwanie wraków pod wodą często zaczyna się od obrazu, którego człowiek nie zobaczyłby w taki sposób, jak fotografii.
Sonar boczny wysyła impulsy akustyczne i rejestruje ich odbicia od dna oraz znajdujących się na nim obiektów. Dzięki temu można badać obszary, w których optyczne kamery mają ograniczone możliwości — między innymi z powodu mętnej wody, braku światła czy dużej odległości od badanego obiektu.
Warto przeczytać:
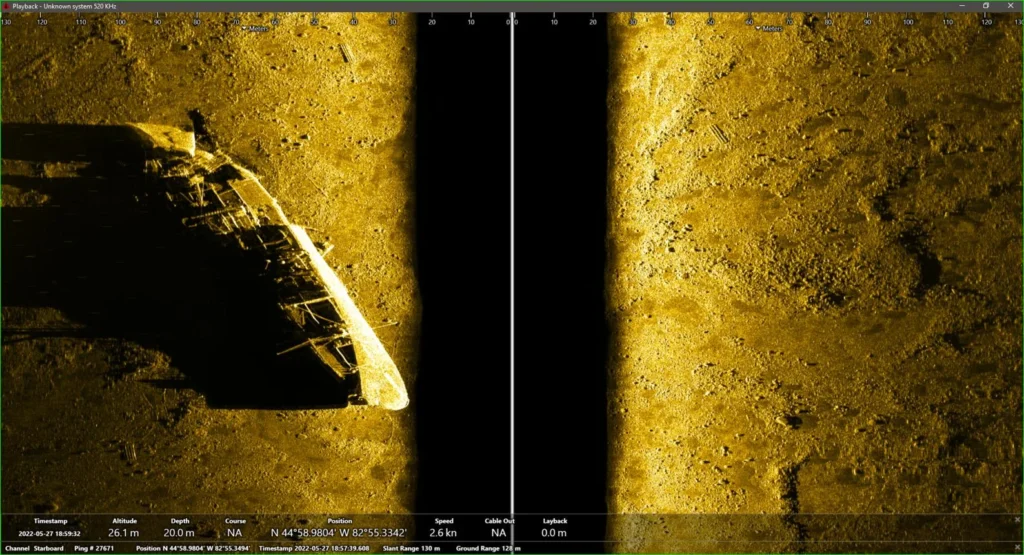
Źródło: NOAA Ocean Exploration.

Problem pojawia się później.
Obraz sonarowy może zawierać szum, plamki i zakłócenia akustyczne. Skały, ślady na dnie czy inne naturalne struktury mogą przypominać fragmenty konstrukcji. Dla archeologa oznacza to konieczność przeglądania ogromnej liczby danych w poszukiwaniu kilku naprawdę interesujących miejsc.
I właśnie tutaj pojawia się SW-Net.
AI, które szuka geometrii
Model opracowany przez Jiani Dai i Jie He z Harbin Institute of Technology został zaprojektowany do segmentacji wraków na obrazach sonaru bocznego.
To ważne: SW-Net nie jest po prostu systemem, który mówi „wrak” albo „brak wraku”. Jego zadaniem jest wskazanie na obrazie obszaru odpowiadającego potencjalnemu wrakowi — możliwie dokładne oddzielenie go od pozostałej części obrazu.
Autorzy wyszli z ciekawego założenia.
Wrak jest pozostałością konstrukcji stworzonej przez człowieka. Może więc zawierać proste krawędzie, narożniki i regularne kierunki, które występują znacznie rzadziej w naturalnych strukturach dna.
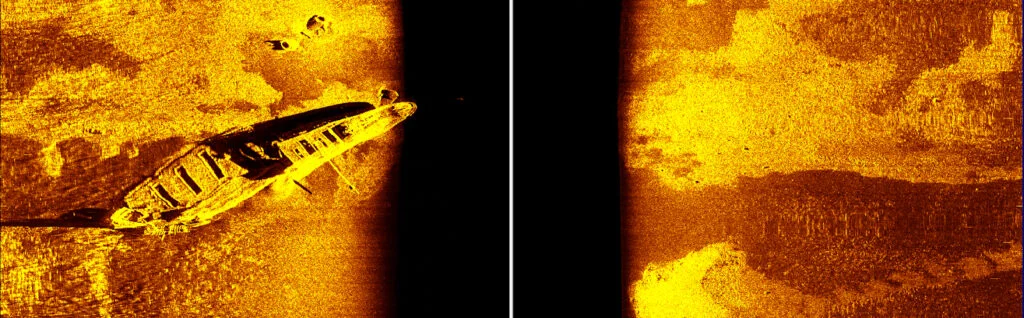
Źródło: NOAA Ocean Exploration / University of Michigan.
SW-Net wykorzystuje tę właściwość.
Model zawiera Directional Filter Bank — zestaw stałych filtrów matematycznych reagujących na krawędzie przebiegające w określonych kierunkach. Towarzyszy mu Directional Attention Mechanism, który pomaga modelowi określić, które kierunki są w danym fragmencie obrazu najbardziej istotne.
W praktyce oznacza to próbę odróżnienia regularnej geometrii konstrukcji od przypadkowych wzorów generowanych przez dno i sonarowy szum.
Mały model, duża ilość danych
Naukowcy przetestowali SW-Net na publicznym zbiorze danych AI4Shipwrecks. W eksperymencie wykorzystano 1532 próbki treningowe pochodzące z 14 stanowisk oraz 1722 próbki testowe z kolejnych 15 lokalizacji.
Model porównano z siedmioma innymi metodami segmentacji.
SW-Net uzyskał najlepszy wynik w tym porównaniu: 39,43% IoU oraz 56,56% F1. IoU — Intersection over Union — określa stopień zgodności obszaru wskazanego przez model z obszarem referencyjnym. Nie jest więc prostym procentem „trafionych wraków”.
Ciekawa jest również konstrukcja samego modelu.
SW-Net ma około 4,01 mln parametrów. To niewiele w porównaniu z większymi sieciami głębokiego uczenia, co może mieć znaczenie w przypadku zastosowań związanych z autonomicznymi pojazdami podwodnymi, gdzie możliwości obliczeniowe i energetyczne są ograniczone.
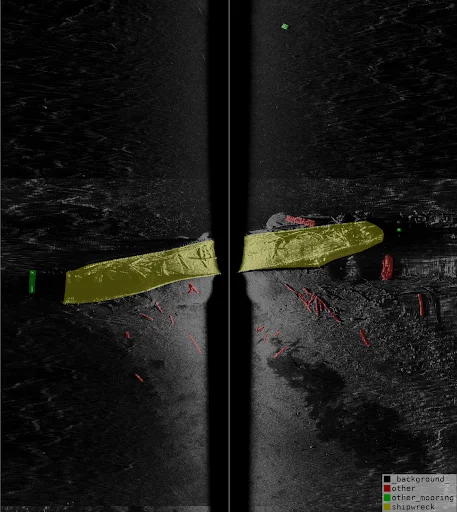
Źródło: NOAA Ocean Exploration / University of Michigan.
45 klatek na sekundę — ale jest haczyk
W testach szybkości SW-Net osiągnął około 45,58 klatki na sekundę, przy czasie przetwarzania pojedynczego obrazu wynoszącym około 21,95 ms.
Brzmi jak wynik pozwalający na analizę w czasie rzeczywistym. Jest jednak ważne zastrzeżenie: pomiar wykonano na NVIDIA RTX A6000. Nie można więc automatycznie przenieść tego wyniku na komputer pokładowy autonomicznego pojazdu podwodnego.
To różnica istotna z punktu widzenia przyszłych zastosowań.
Autorzy widzą możliwość wykorzystania lekkiego modelu w przyszłych misjach typu „search-and-inspect”, w których AUV podczas prowadzenia badań mógłby na bieżąco wskazywać potencjalne cele do dalszej inspekcji.
Najczęściej czytane:
Na razie jest to jednak perspektywa zastosowania, a nie działający system wdrożony na autonomicznym pojeździe.
AI też może się pomylić
SW-Net nie rozwiązuje wszystkich problemów.
Jednym z nich są silnie odbijające formacje skalne. Mogą wyglądać dla modelu wystarczająco podobnie do fragmentów konstrukcji, aby zostały błędnie oznaczone jako wrak.
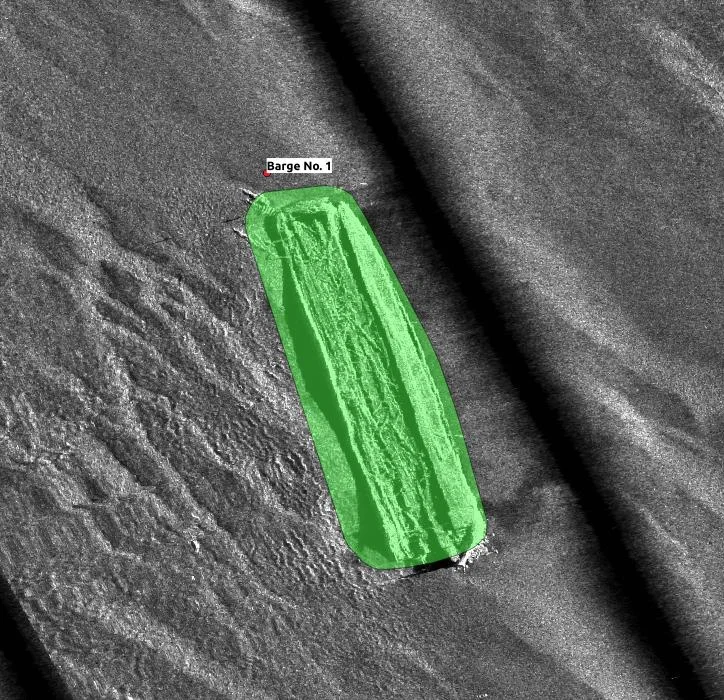
Źródło: NOAA Ocean Exploration / University of Michigan.
Drugi problem jest właściwie odwrotny.
Jeżeli wrak został mocno przykryty osadem albo jego konstrukcja uległa znacznemu rozpadowi, może pozostać zbyt mało regularnej geometrii, aby model mógł ją rozpoznać.
W efekcie powstają dwa rodzaje błędów: fałszywe alarmy oraz pominięte cele.
Autorzy sugerują, że jednym ze sposobów ograniczenia takich problemów może być wykorzystanie wielu skanów tego samego obszaru — wykonywanych pod różnymi kątami lub w różnym czasie — a także połączenie danych sonarowych z informacjami z innych czujników.
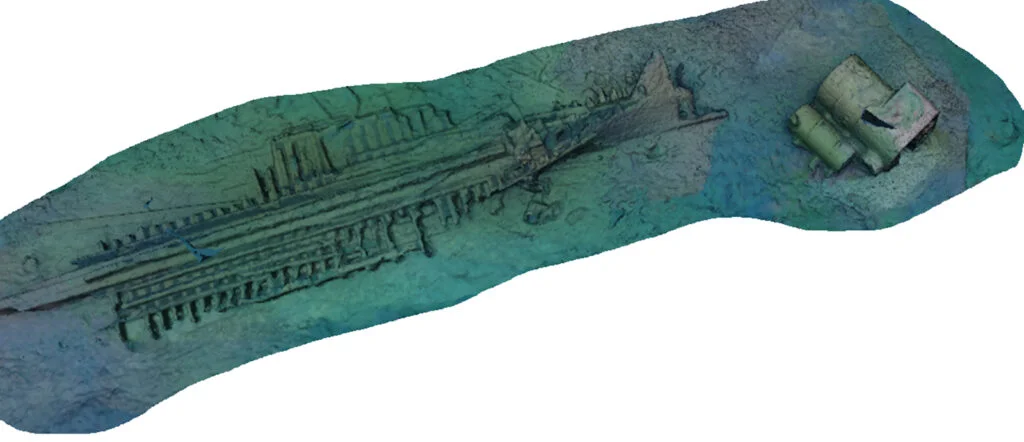
Źródło: NOAA Ocean Exploration / iCORE Lab, Louisiana State University.
Archeolog nie znika z równania
I właśnie tutaj zastosowanie takiej technologii staje się szczególnie interesujące.
AI nie musi zastępować archeologa. Może przede wszystkim przesiać ogromną ilość danych i wskazać miejsca, którym warto przyjrzeć się dokładniej.
Zamiast ręcznie analizować każdy fragment wielogodzinnego badania sonarowego, zespół mógłby otrzymać listę potencjalnych celów i dopiero wtedy skierować na nie bardziej szczegółowe badania.
To może być szczególnie ważne przy poszukiwaniu wraków, których lokalizacja jest nieznana i które znajdują się na rozległych obszarach dna.
Najciekawsze w SW-Net nie jest więc samo stwierdzenie, że „AI potrafi znaleźć wrak”.
Ciekawsze jest to, jak próbuje to zrobić.
Model wykorzystuje fakt, że ludzkie konstrukcje mają swoją geometrię — krawędzie, kąty i powtarzalne kierunki — i próbuje odnaleźć te cechy nawet wtedy, gdy obraz sonarowy jest daleki od idealnego.
To przykład kierunku, w którym rozwija się podwodna archeologia: coraz więcej danych zbierają maszyny, a sztuczna inteligencja pomaga zdecydować, na które z tych danych człowiek powinien spojrzeć w pierwszej kolejności.
SW-Net nie jest jeszcze gotowym narzędziem dostępnym dla każdego badacza. Autorzy nie udostępnili publicznie kodu ani wytrenowanego modelu. Na razie jest więc wynikiem badań i obiecującym krokiem w stronę automatyzacji poszukiwań, a nie gotowym systemem do samodzielnego wyszukiwania wraków.
„Co widzi sonar i co próbuje wyodrębnić AI?”
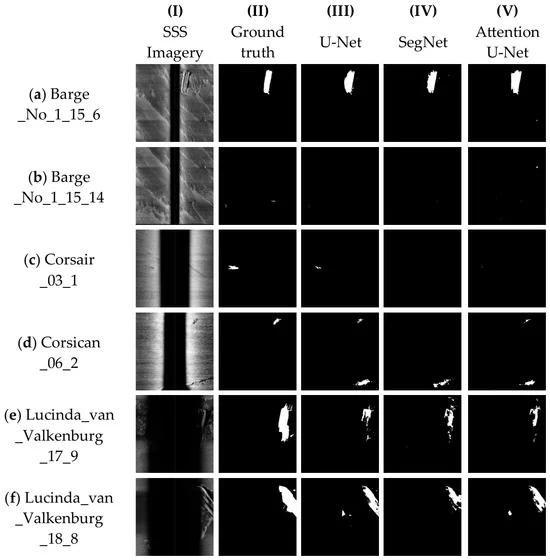
Źródło: Dai J., He J., SW-Net: A Direction-Aware Deep Learning Model for Shipwreck Segmentation in Side-Scan Sonar Imagery, Sensors 2026, Fig. 5.
Jak SW-Net wypada na tle innych modeli?”
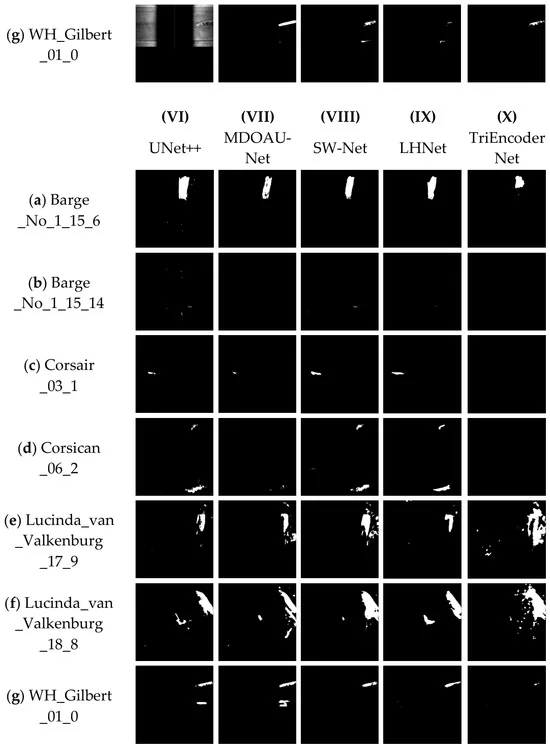
Źródło: Dai J., He J., SW-Net: A Direction-Aware Deep Learning Model for Shipwreck Segmentation in Side-Scan Sonar Imagery, Sensors 2026, Fig. 5.
Źródło naukowe: Jiani Dai, Jie He, SW-Net: A Direction-Aware Deep Learning Model for Shipwreck Segmentation in Side-Scan Sonar Imagery, Sensors, 2026, 26(11), 3483. Pełny artykuł w MDPI Sensors