
Cztery elastyczne ramiona i zaledwie dwa pneumatyczne elementy wykonawcze wystarczają, aby nowy robot podwodny wznosił się, opadał, zawisał w wodzie, płynął w różnych kierunkach i obracał wokół własnej osi. Konstrukcja inspirowana liliowcami wykorzystuje właściwości mechaniczne materiałów, ograniczając liczbę elementów potrzebnych do sterowania ruchem.
Większa swoboda manewrowania robotem podwodnym zazwyczaj oznacza bardziej rozbudowany układ napędowy i sterujący. Amerykańscy inżynierowie zastosowali inne rozwiązanie. Zamiast zwiększać liczbę siłowników, zaprojektowali elastyczną konstrukcję, której poszczególne części współpracują z otaczającą wodą.
Warto przeczytać:
Inspiracją były liliowce, morskie szkarłupnie zdolne do przemieszczania się dzięki skoordynowanym ruchom ramion. Ich sposób pływania stał się punktem wyjścia do opracowania robota, który wykonuje kilka rodzajów manewrów bez konieczności stosowania osobnego napędu dla każdego kierunku ruchu.

Trzy sposoby poruszania się
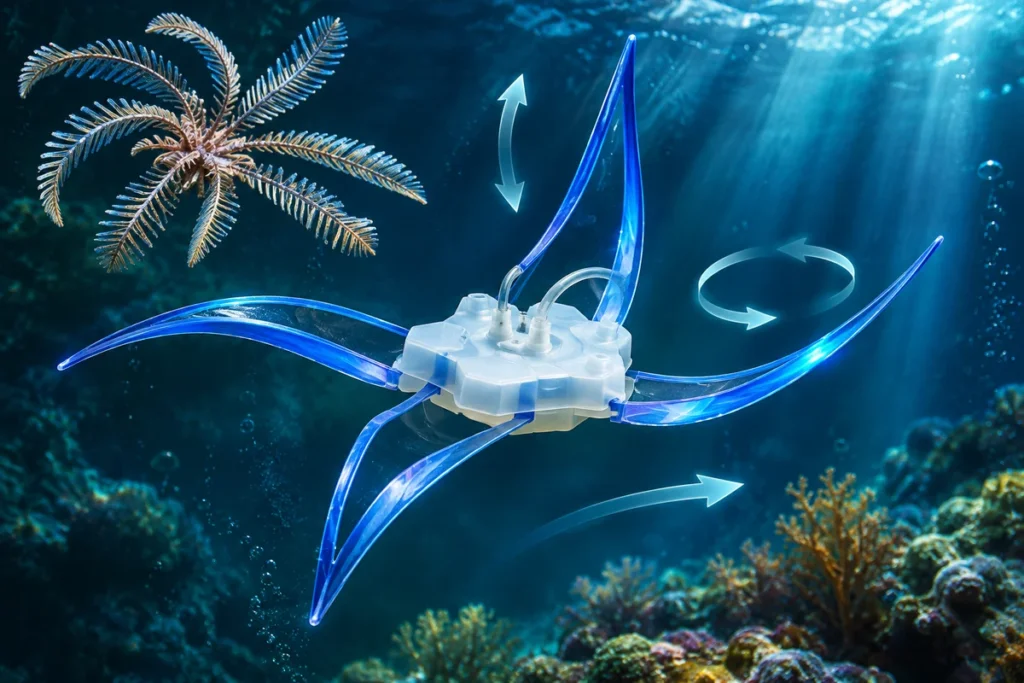
Robot składa się z centralnego dysku i czterech elastycznych ramion, określanych przez konstruktorów również jako skrzydła. W jego wnętrzu znajdują się dwa pneumatyczne elementy wykonawcze, które odpowiadają za odkształcanie ramion.
Ich szczególną cechą jest zdolność samoczynnego powracania do pierwotnego kształtu po ustaniu działania siły. Dzięki temu konstrukcja może wykonywać powtarzalne ruchy bez konieczności indywidualnego sterowania każdym ramieniem.
Badacze opracowali trzy tryby pracy.
W pierwszym, nazwanym jellyfish mode, oba elementy wykonawcze pracują jednocześnie. Ramiona rytmicznie poruszają się w wodzie, umożliwiając robotowi wznoszenie. Zmniejszenie częstotliwości ruchów pozwala utrzymywać pozycję, natomiast ich zatrzymanie powoduje opadanie.
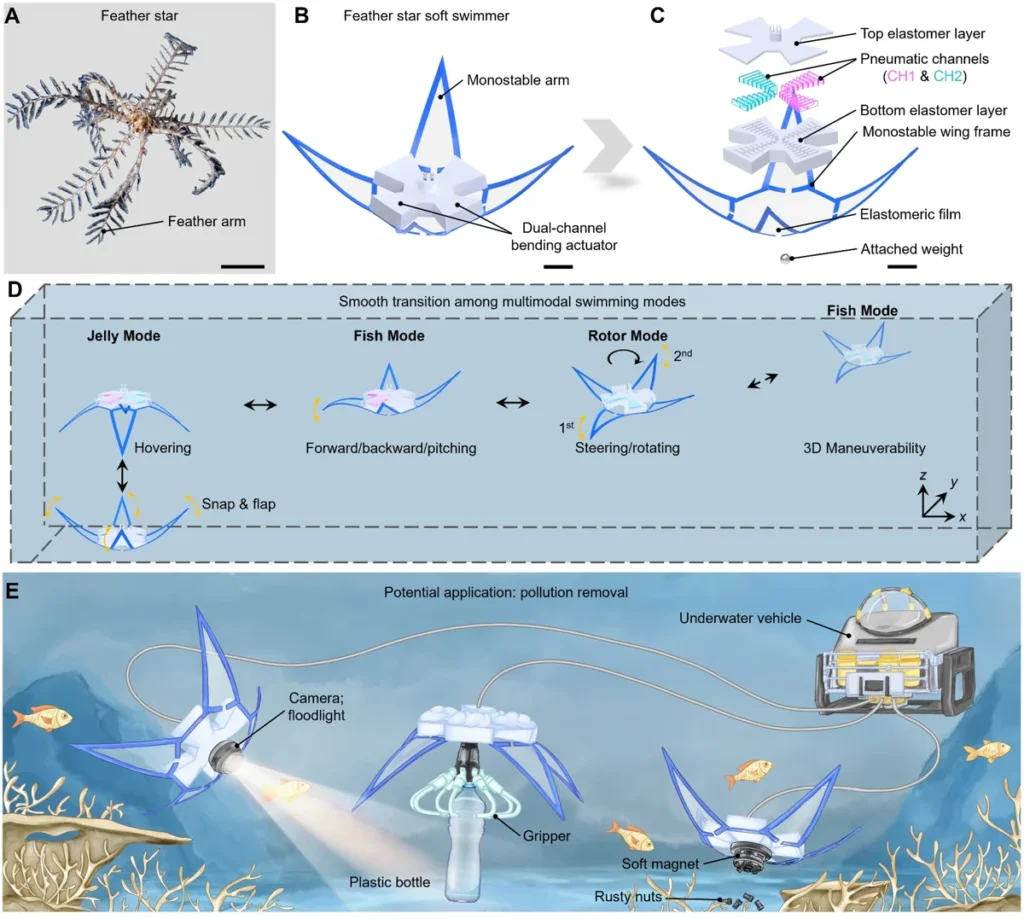
Drugi tryb, fish mode, wykorzystuje pojedynczy element wykonawczy. Ruch jednego ramienia przypomina pracę płetwy ogonowej i umożliwia przemieszczanie robota do przodu lub do tyłu.
Trzeci, rotor mode, polega na szybkim, naprzemiennym uruchamianiu obu elementów. Powstające w ten sposób siły pozwalają obracać robota wokół jego osi i zmieniać kierunek przemieszczania.
Połączenie tych trzech sposobów pracy umożliwia wykonywanie manewrów w przestrzeni trójwymiarowej.
Najczęściej czytane:
Robot inspirowany liliowcem demonstruje różne sposoby poruszania się pod wodą. Źródło: North Carolina State University / YouTube.
Inteligencja zapisana w konstrukcji
Podstawą rozwiązania jest koncepcja inteligencji mechanicznej. Oznacza ona wykorzystanie geometrii, sprężystości i zachowania materiałów w taki sposób, aby część funkcji sterowania wynikała bezpośrednio z budowy urządzenia.
Zobacz także:
W tradycyjnym podejściu uzyskanie dodatkowych kierunków ruchu często wymaga kolejnych napędów i odpowiednio rozbudowanego systemu kontroli. W nowym robocie istotną część tej pracy wykonują same ramiona, które odkształcają się i odzyskują pierwotny kształt.
Nie oznacza to, że urządzenie podejmuje samodzielne decyzje. Jego ruch nadal wymaga sterowania, ale właściwości konstrukcji ograniczają liczbę potrzebnych elementów wykonawczych.
Co wykazały doświadczenia?
Podczas prób laboratoryjnych robot osiągnął maksymalną prędkość odpowiadającą 1,64 długości własnego korpusu na sekundę. Największa zarejestrowana prędkość obrotowa wyniosła 90 stopni na sekundę.
Badacze analizowali również przepływ wody wokół poruszających się ramion. Wykorzystali do tego pomiary prędkości cząstek w przepływie oraz symulacje komputerowe. Pozwoliło to określić, w jaki sposób powstające wiry odpowiadają za siłę napędową i moment obrotowy w poszczególnych trybach pracy.
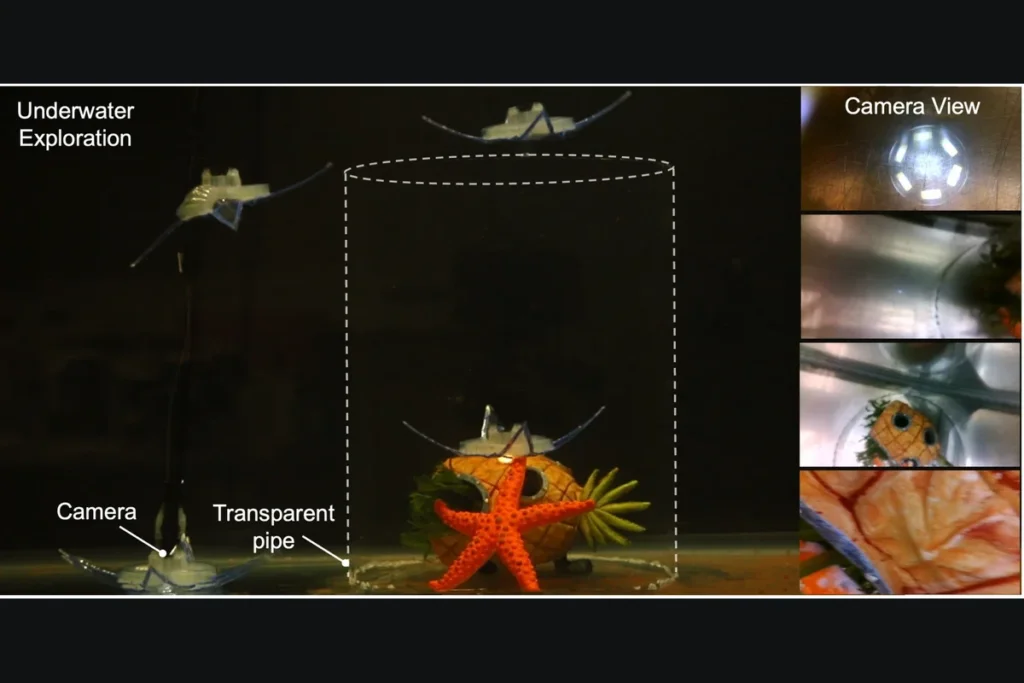
Zademonstrowano także możliwość przemieszczania podwodnych przedmiotów. Roboty wykonywały takie zadania pojedynczo oraz we współpracy. Przeprowadzono również demonstrację wykorzystania kamery do obserwacji otoczenia pod wodą.
Są to jednak wyniki doświadczeń z prototypem, a nie potwierdzenie gotowości urządzenia do samodzielnej pracy podczas ekspedycji oceanograficznych.
Od laboratorium do środowiska morskiego
Konstrukcja może stanowić podstawę dalszych prac nad niewielkimi robotami przeznaczonymi do obserwacji i wykonywania zadań pod wodą. Szczególnie interesująca jest możliwość łączenia różnych rodzajów ruchu bez znacznego zwiększania liczby mechanizmów napędowych.
Obecny prototyp nie jest jednak urządzeniem całkowicie bezprzewodowym. Opracowanie takiej wersji należy do kolejnych celów zespołu.
Badania przeprowadzili naukowcy związani z North Carolina State University oraz University of Virginia, przy współpracy badaczy z innych amerykańskich uczelni. Pierwszym autorem publikacji jest Haitao Qing, a autorem korespondencyjnym Jie Yin.
Wyniki ukazały się 7 października 2026 roku w czasopiśmie Science Advances, w artykule „Minimal-Actuation Feather Star–Inspired Soft Swimmers for Multimodal 3D Maneuverability”.