
Niewielki robot podwodny może poruszać się bez klasycznej śruby napędowej. Zespół badaczy opracował napęd wykorzystujący drgania elementu piezoelektrycznego w kształcie litery V. Prototyp sprawdzono w wodzie, a jego element napędowy poddano również próbom wysokiego ciśnienia.
Największym wyzwaniem przy projektowaniu małych robotów do eksploracji głębin jest pogodzenie kilku wymagań: urządzenie powinno być zwrotne, zajmować niewiele miejsca i zachowywać sprawność pod bardzo dużym ciśnieniem. Tradycyjne układy z silnikiem, wałem i uszczelnieniami utrudniają miniaturyzację. Badacze zaproponowali więc inną drogę: ruch generowany przez odkształcenia materiału piezoelektrycznego.
Warto przeczytać:
Jak działa piezoelektryczny robot podwodny?

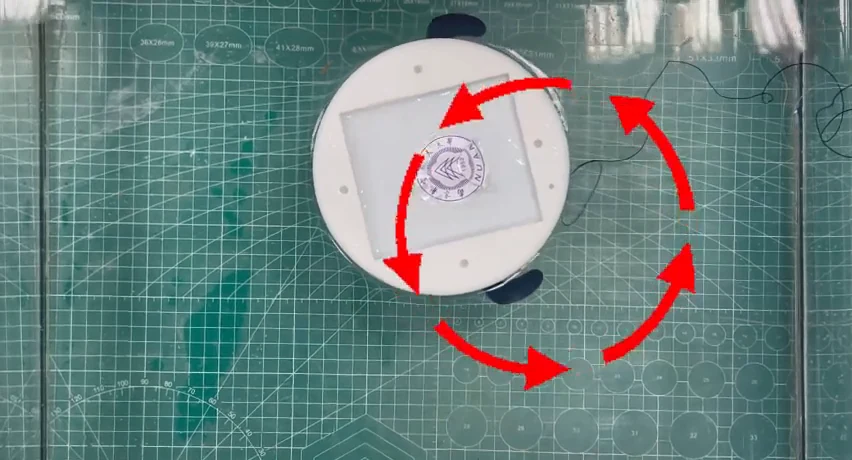
Materiał piezoelektryczny zmienia kształt pod wpływem przyłożonego napięcia. Przy odpowiednio dobranej częstotliwości drgań element napędowy wprawia wodę w ruch, wytwarzając siłę ciągu. W opisywanym rozwiązaniu zastosowano układ o geometrii litery V. Zamiast obracającego się śmigła pracuje drgający aktuator.
W doświadczeniach przy częstotliwości 200 Hz i napięciu 35 V międzyszczytowo uzyskano ciąg 24 mN. Robot poruszał się po linii prostej z prędkością 79,7 mm/s, czyli blisko 8 cm/s. Minimalny promień skrętu wyniósł 33,7 mm. Te liczby opisują możliwości laboratoryjnego prototypu, a nie gotowego pojazdu badawczego.
Najczęściej czytane:
Co wykazały próby ciśnieniowe?
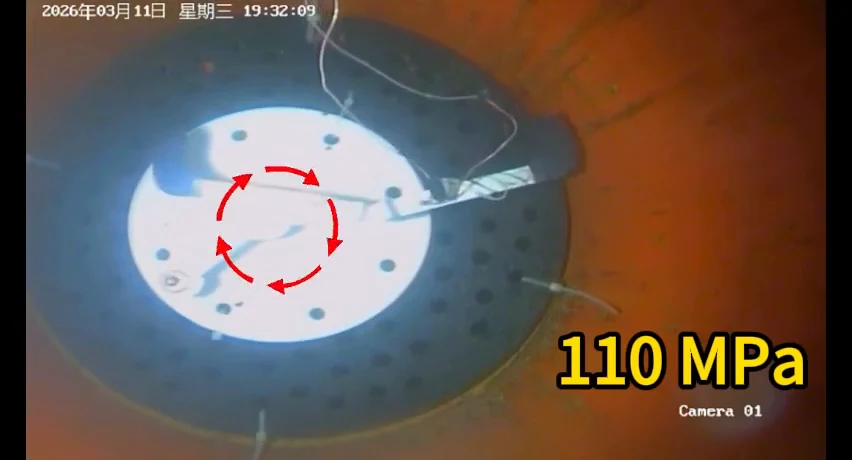
Autorzy sprawdzili zachowanie aktuatora przy ciśnieniu hydrostatycznym 110 MPa, odpowiadającym w przybliżeniu warunkom panującym na głębokości około 11 kilometrów. Zmierzona prędkość kątowa drgań zmniejszyła się o 15,3 proc. Na tej podstawie, z wykorzystaniem wcześniej opracowanej zależności kalibracyjnej, oszacowano spadek prędkości swobodnego ruchu robota o około 7,9 proc.
To rozróżnienie ma znaczenie: eksperyment nie dowodzi, że kompletny robot samodzielnie pływał na dnie najgłębszych rowów oceanicznych. Pokazuje natomiast, że sam układ napędowy może zachowywać użyteczne właściwości przy ekstremalnym obciążeniu ciśnieniem.
Do czego mogą przydać się takie konstrukcje?
Małe roboty są interesujące zwłaszcza tam, gdzie większe pojazdy ROV i AUV mają ograniczony dostęp: w wąskich szczelinach, przy delikatnych strukturach biologicznych i podczas lokalnych pomiarów. Napęd pozbawiony klasycznej śruby może ułatwiać projektowanie kompaktowych urządzeń, ale do zastosowań terenowych potrzebne będą jeszcze testy zasilania, sterowania, trwałości i całego systemu pomiarowego.
Źródło: Badanie zatytułowane „A V-shaped piezoelectric actuating underwater robot for deepsea exploration” opublikowano online 23 października 2026 r. w czasopiśmie „Journal of Ocean Engineering and Science”. Autorami pracy są Wen Gu, Xinrong Chen, Zeyuan You, Liang Wang, Siyu Zhou, Meng Li i Jiamei Jin.